
聚焦检测设备技术、标准解读、设备选型与实验室建设应用资讯。
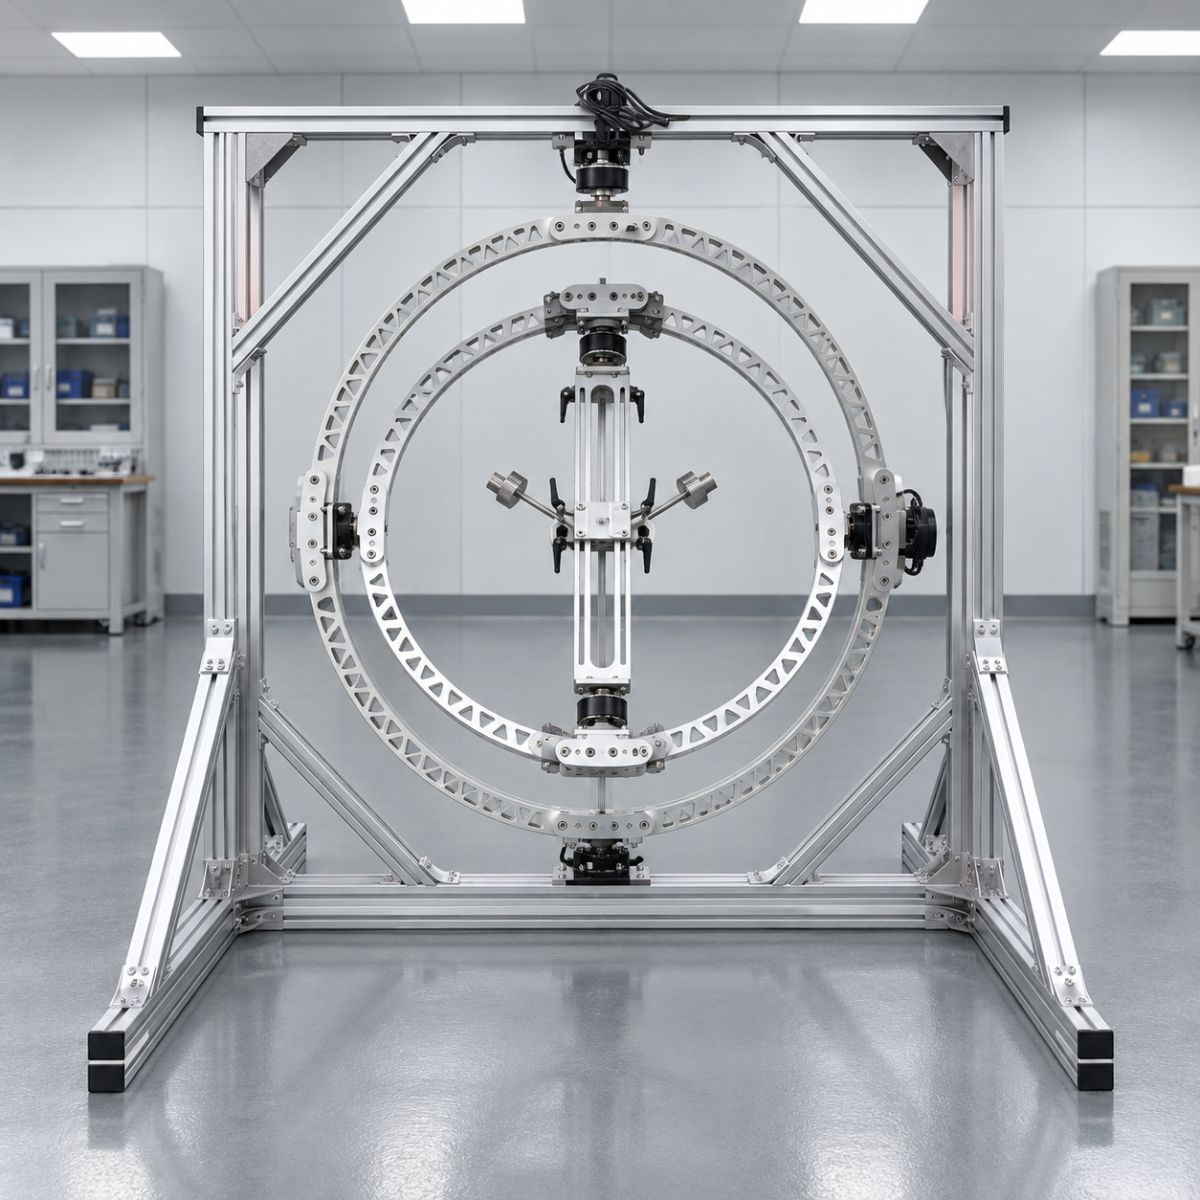
无人机三自由度测试台是一种用于无人机飞控系统和姿态控制算法地面验证的专用试验设备,在研发和采购过程中,也经常被简称为无人机自由测试台、无人机自由飞行测试台、无人机飞控测试台、无人机姿态测试台、三旋转自由度飞行测试台或3-DOF无人机测试台。
设备通过专用机械结构限制无人机整体飞离试验区域,同时保留机体绕三个旋转轴运动的能力,使无人机能够在相对安全、可控的条件下进行飞控调试和动态响应测试。
三个旋转自由度分别为:
Roll——横滚;Pitch——俯仰;Yaw——偏航。
因此,与普通固定式无人机试验架相比,三自由度测试台不仅能让电机和螺旋桨真实运行,还能够观察飞控系统控制无人机姿态变化的实际过程。
多旋翼无人机在首次飞行或飞控算法修改后,如果直接进行完全自由飞行测试,一旦PID参数、姿态解算、动力分配或控制逻辑存在问题,可能出现快速倾斜、失控、碰撞甚至损坏样机。
无人机三自由度测试台把部分高风险飞行调试转移到地面试验阶段。
无人机安装到测试平台后,电机、电调、螺旋桨、电池、飞控和姿态传感器仍按照实际工作状态运行,而机械机构限制整机平移和飞离,只允许在设定的旋转自由度范围内运动。
这样可以观察飞控系统面对姿态变化时的真实控制响应,同时降低调参过程中样机失控造成的风险。
因此部分客户搜索“无人机自由测试台”时,实际需要的往往就是这种能够让无人机在受约束条件下进行姿态运动和飞控调试的设备。
需要说明的是,“无人机自由测试台”属于常见搜索和采购叫法,从技术结构上更准确的名称仍是无人机三自由度测试台或三旋转自由度飞行测试台。
横滚测试主要观察无人机绕纵向轴左右倾斜时的飞控响应。
可用于分析左右电机推力调整、姿态恢复速度、横滚角变化和控制系统稳定过程。
例如无人机受到侧向扰动后,飞控系统应根据姿态传感器反馈调整不同电机输出,使机体恢复目标姿态。
俯仰测试主要模拟无人机机头抬起或下压时的姿态变化。
通过观察前后电机推力变化以及俯仰角响应,可以分析飞控系统在加速、减速及外部扰动条件下的控制能力。
偏航测试用于评价无人机绕垂直轴旋转时的方向控制性能。
可以用于分析不同旋翼反扭矩变化、偏航控制响应及飞控算法的方向稳定能力。
因此无人机三自由度测试台实际上也是一种无人机横滚测试台、无人机俯仰测试台和无人机偏航测试台的综合测试系统。
PID参数直接影响无人机姿态控制速度、稳定性和动态响应。
参数设置不合理时,可能出现姿态震荡、响应迟缓、超调过大或长时间无法稳定。
通过无人机自由测试台进行地面调试时,可根据设备配置采集姿态角、角速度、控制指令及响应过程,观察无人机受到扰动后的姿态恢复特性。
测试人员可以逐步调整飞控参数,并比较不同参数条件下的动态响应。
例如可以关注:
目标姿态变化后无人机需要多长时间开始响应;
是否出现明显超调;
恢复过程中是否发生持续振荡;
最终稳定时间是否满足研发要求;
不同轴之间是否存在明显耦合影响。
因此该设备也可以称为无人机PID调试平台或无人机飞控算法测试台。
根据传感器和数据采集配置,无人机三自由度测试系统可用于研究姿态角变化、角速度、飞控响应时间、稳定时间、超调量、扰动恢复特性、三轴耦合响应以及不同PID参数下的动态控制效果。
还可以比较不同电机、电调、螺旋桨和飞控参数组合对姿态稳定性的影响。
对于科研和飞控算法开发项目,还可以根据需要增加外部扰动机构、角度传感器、扭矩测量、数据同步采集或上位机分析功能。
因此它不只是机械试验架,而是一套面向无人机姿态控制与飞控研发的地面动态测试平台。
这两个名称比较容易混淆,但测试目标不同。
无人机动力测试台主要关注电机、电调、螺旋桨和电源组成的推进系统性能,典型测量参数包括推力、扭矩、转速、电压、电流、功率和效率。
而无人机三自由度测试台 / 无人机自由测试台主要关注整机姿态运动和飞控系统控制效果,核心是Roll、Pitch、Yaw三个旋转自由度以及飞控动态响应。
如果研发阶段需要先测试推进系统性能,可以使用无人机动力测试台;进入飞控姿态控制和PID调试阶段后,再使用三自由度测试台,两类设备属于不同但相关的无人机研发测试环节。
三自由度测试台主要用于飞控、姿态和控制算法地面验证。
无人机风洞或无人机测试风墙则主要提供可控气流环境,用于抗风性能、侧风、迎风、阵风和风场适应性测试。
两套系统还可以组合使用。
例如把三自由度无人机测试机构布置在可控风场中,可以进一步研究不同风速或扰动条件下无人机横滚、俯仰和偏航控制响应。
因此对于需要进行飞控抗扰性研究的项目,可根据实际条件设计“三自由度测试台 + 风场模拟系统”的综合测试方案。
无人机三自由度测试台可根据试样重量、轴距和安装结构定制,适用于多旋翼无人机、四旋翼无人机、六旋翼无人机、八旋翼无人机、科研无人机、工业无人机以及部分eVTOL地面姿态控制研究。
不同无人机的最大重量、轴距、旋翼尺寸和推力差异较大,因此试验台不建议仅按照“整机重量”选型。
还应考虑整机最大推力、三轴转动惯量、轴距、最大外形尺寸、旋翼安全空间及允许姿态角范围。
LSK无人机三自由度测试台可根据项目配置三自由度机械框架、低摩擦旋转轴承机构、无人机安装平台、专用固定夹具、角度或姿态测量模块、安全限位机构以及数据采集和控制系统。
根据研发需求还可增加工业电脑、姿态曲线显示、数据保存、外部扰动机构和试验报告功能。
测试台机械结构需要在保证安全的同时尽量降低机构本身对无人机姿态运动的干扰,因此旋转阻力、机械间隙、结构刚度和平衡设计均是设备设计的重要因素。
GB/T 38058-2019《民用多旋翼无人机系统试验方法》目前仍为现行推荐性国家标准,2025年复审结论为继续有效。
但需要特别说明:
GB/T 38058-2019并不是“无人机三自由度测试台产品标准”。
三自由度飞控测试设备主要用于无人机研发、姿态控制和算法验证,具体测试角度、载荷、姿态响应指标、PID判定条件等,应根据被测无人机、企业试验大纲和实际研发项目确定。
官网这样写比直接说“设备完全按照GB/T 38058设计”更专业,也避免标准使用不准确。
选型时应优先提供被测无人机最大重量、轴距、最大推力、旋翼尺寸、整机尺寸以及需要测试的Roll、Pitch、Yaw运动范围。
如果主要用于飞控PID调试,应进一步确认是否需要姿态角、角速度、响应时间和动态曲线采集。
如果后续还需要研究风扰条件下的飞控表现,则可以预留与无人机风洞或风墙系统配合使用的机械及数据接口。
深圳市朗斯科检测仪器有限公司可根据不同无人机重量、轴距、推力和飞控测试项目设计三自由度测试平台及专用安装夹具。
采购人员搜索“无人机自由测试台”“无人机自由飞行测试台”时,通常希望寻找一种能够让无人机在地面运行并产生实际姿态运动的测试设备。
如果设备采用三个旋转自由度,让无人机能够进行横滚、俯仰和偏航运动,那么通常属于无人机三自由度测试平台这一类。
如果还允许无人机进行直线位移、升降或更多自由度运动,则属于更复杂的多自由度测试系统,因此选型时应确认实际需要的自由度数量。
本文标签:
版权说明:如非注明,本站文章均为 深圳市朗斯科检测仪器有限公司原创,转载请注明出处和附带本文链接 https://www.golsk.com/hy/9455.html。

